
In einer automatisierten Produktionslinie darf die Reinigung der Teile nicht zu einem isolierten Arbeitsschritt werden oder den Arbeitsfluss verlangsamen. Die Waschmaschine muss sich nahtlos in die verschiedenen Arbeitsschritte einfügen: Bearbeitung, Prüfung, Montage, Wärmebehandlung usw.
Bei MecanoLav können unsere Reinigungsmaschinen so konzipiert werden, dass sie mit einer robotergestützten Be- und Entladung arbeiten. Je nach Bedarf passen wir insbesondere unsere Lösungen MecanoFAST und MecanoHAX an oder entwickeln unsere Maschinen speziell für die Produktionsumgebung des Kunden. Die Maschine, der Roboter und die zugehörigen Peripheriegeräte bilden eine echte Roboterinsel, die als autonome Zelle innerhalb der Produktionslinie konzipiert ist.
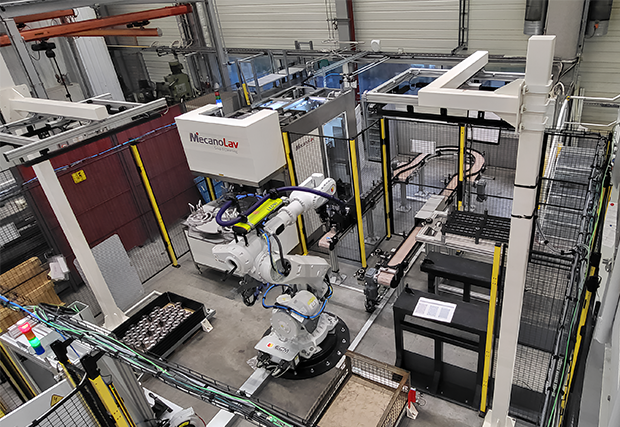
MecanoFast-Integration
Das Ziel: Die Qualität der Reinigung zu gewährleisten und dabei den Takt, den verfügbaren Platz sowie die Gesamtorganisation der Linie zu berücksichtigen.
Eine Maschine, die auf das Tempo der Produktionslinie abgestimmt ist
Die Integration einer automatisierten Reinigungsmaschine beginnt mit der Analyse des Produktionsablaufs:
- erwartete Kadenz;
- verfügbare Zykluszeit;
- Anzahl der zu bearbeitenden Referenzen;
- vor und nach dem Waschen durchgeführte Arbeitsschritte;
- Verfahren für den Wareneingang und -ausgang;
- verfügbarer Platz in der Werkstatt.
Die Maschine muss in der Lage sein, mit dem Tempo der Produktionslinie Schritt zu halten, ohne dass es zu einem Rückstau von Werkstücken vor oder hinter der Maschine kommt.
Bei Anwendungen mit hoher Taktzahl ermöglicht die Einzelteilbearbeitung die direkte Integration der Reinigung in den Produktionsablauf. Das Werkstück kann aus einem Bearbeitungszentrum austreten, von einem Roboter übernommen, gereinigt und getrocknet und anschließend sofort zum nächsten Arbeitsschritt weitergeleitet werden.
Teilehalterungen, die speziell für die Aufnahme durch den Roboter ausgelegt sind
Die Werkstückaufnahme ist ein wesentlicher Bestandteil der robotergestützten Fertigung. Sie muss es dem Roboter ermöglichen, das Werkstück problemlos abzusetzen und wieder aufzunehmen, und gleichzeitig eine präzise und wiederholbare Positionierung gewährleisten.
Diese Wiederholgenauigkeit ist unverzichtbar: Sie gewährleistet, dass das Werkstück bei jedem Zyklus vom Robotergreifer exakt an derselben Position abgelegt und wieder aufgenommen wird, ohne Abweichungen. Diese Konstanz sorgt für eine gleichbleibende Reinigungsqualität von Werkstück zu Werkstück, Zyklus für Zyklus.
Unsere Halterungen werden individuell entsprechend der Geometrie der Bauteile gefertigt.
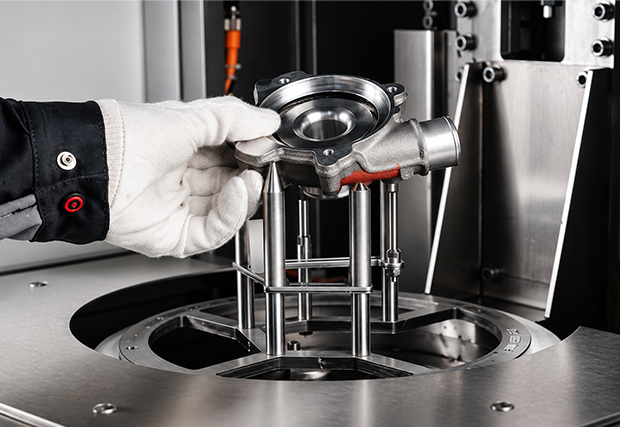
Maßgeschneiderte Aufstellung
Außerdem müssen sie die zu reinigenden Bereiche zugänglich halten und den Abfluss von Flüssigkeiten erleichtern, um Stauungen zu vermeiden.
Je nach Konfiguration kann der Roboter die Werkstücke von vorne oder direkt von oben aufnehmen. Auch die Auswahl und die Geometrie des Greifers richten sich nach dem jeweiligen Werkstück, um bei jedem Zyklus einen zuverlässigen und wiederholgenauen Griff zu gewährleisten.
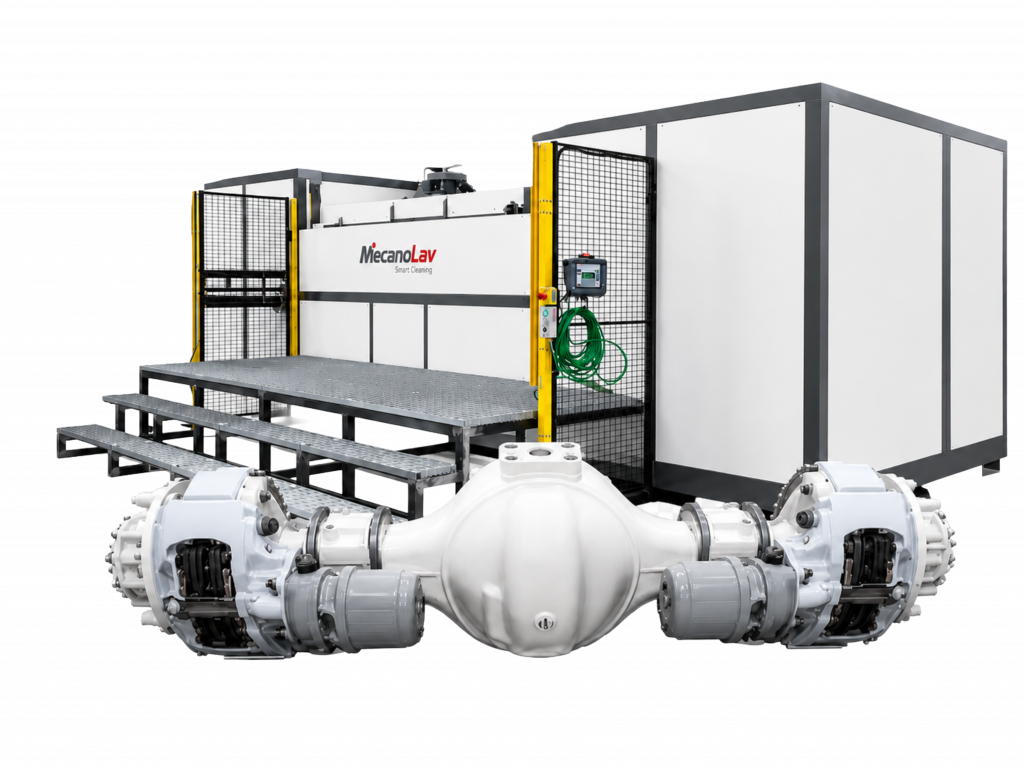
Diese letzte Lösung eignet sich besonders für lange, rohrförmige oder schwer zu handhabende Teile. Bei der MecanoHAX beispielsweise erleichtert die obere Öffnung dank ihres automatisch öffnenden Deckels das robotergestützte Beladen von Bauteilen wie Rohren, Zylinderkörpern oder besonders langen Teilen.
Be- und Entladen in der Nebenzeit
Um ein hohes Arbeitstempo aufrechtzuerhalten, können das Be- und Entladen erfolgen, während die Maschine ein anderes Werkstück reinigt.
Auf einer Maschine, die mit einem Drehtisch ausgestattet ist, finden mehrere Arbeitsschritte gleichzeitig statt:
- Ein Kleidungsstück wird gerade gewaschen und getrocknet;
- Ein sauberes Teil wird vom Roboter aufgenommen;
- Ein neues schmutziges Teil wurde geladen.
In bestimmten Konfigurationen führt der Roboter sogar zwei Vorgänge in einer einzigen Bewegung aus: Er entnimmt das saubere Werkstück und nimmt im selben Arbeitsgang das nächste verschmutzte Werkstück auf, ohne dass eine Zwischenpositionierung erforderlich ist. Durch diese Doppelaktion lassen sich weitere Einsparungen bei der Zykluszeit sowie eine noch reibungslosere Abfolge der Arbeitsschritte erzielen.
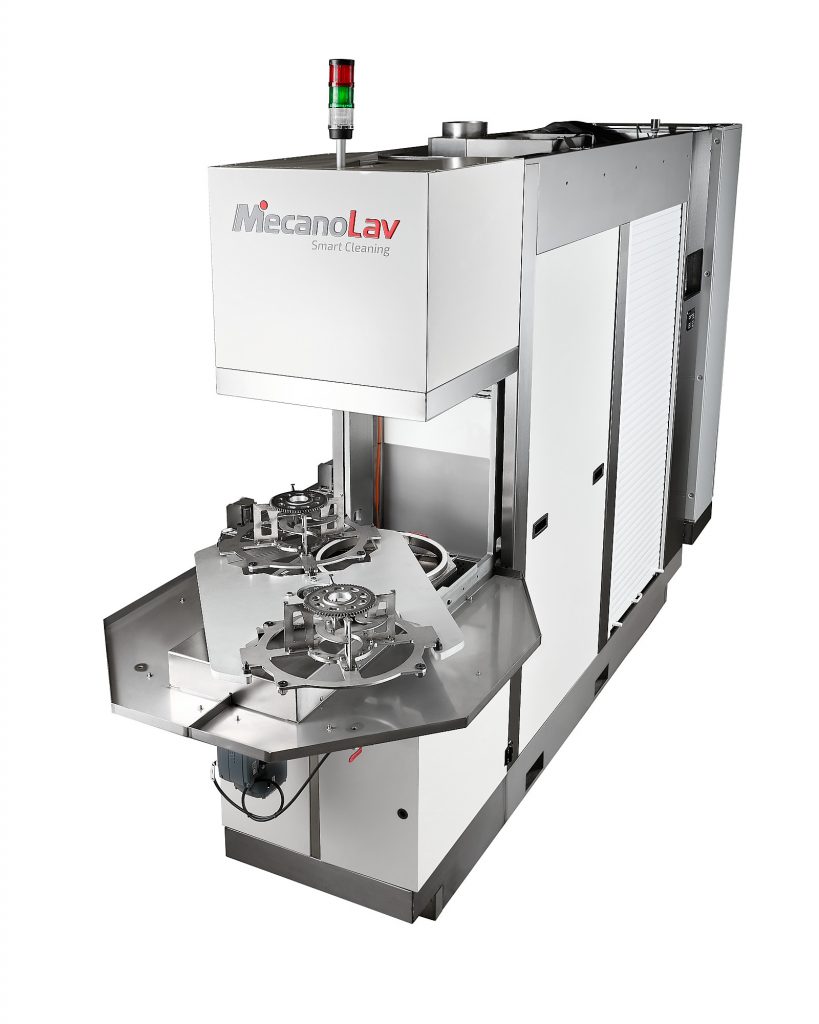
MecanoFast mit Drehtisch mit 2 Positionen
Die für den Umschlag aufgewendete Zeit wird daher nicht zur Reinigungszeit hinzugerechnet. Man spricht dabei von Be- und Entladen als „versteckte Zeit“.
Diese Organisation ermöglicht es, Leerlaufzeiten zu reduzieren, einen gleichmäßigen Arbeitsrhythmus aufrechtzuerhalten und den Einsatz sowohl des Roboters als auch der Maschine zu optimieren.
Eine nahtlose Integration in den Kern der Produktionslinie
Die direkt in die automatisierte Fertigungslinie integrierte Reinigungsmaschine wird zu einem wesentlichen Bestandteil des Produktionsprozesses. Sie ermöglicht es, Zwischenlagerbestände, Handhabungsschritte und Wartezeiten zu reduzieren und gleichzeitig die Rückverfolgbarkeit der Teile zu verbessern.
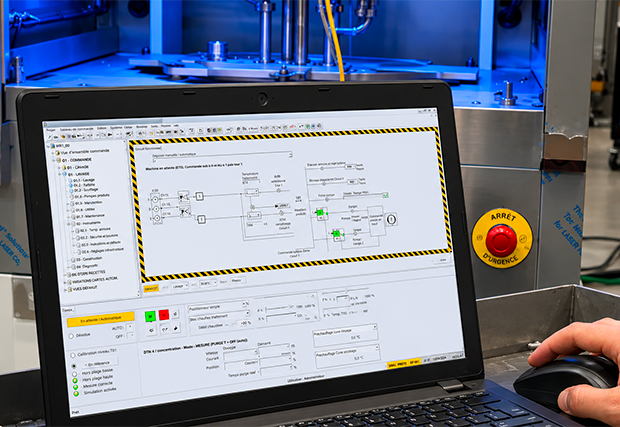
Um einen reibungslosen und sicheren Betrieb zu gewährleisten, steht die Maschine in ständiger Kommunikation mit dem Roboter und der Liniensteuerung: Verfügbarkeit des Arbeitsplatzes, Vorhandensein des Werkstücks, Start und Ende des Zyklus, Freigabe zur Fortsetzung oder Meldung eines Fehlers. Diese Schnittstellen werden bereits zu Beginn des Projekts gemeinsam mit dem Systemintegrator und den Teams des Kunden festgelegt.
Eine auf jede industrielle Umgebung zugeschnittene Implementierung
Die robotergestützte Integration beschränkt sich nicht nur auf die Abmessungen der Maschine. Bei der Planung werden auch der Aktionsradius des Roboters, Förderbänder, Sicherheitseinrichtungen, Schaltschränke, Verkehrswege sowie die für Wartungsarbeiten erforderlichen Zugänge berücksichtigt.
Diese Vorrichtungen begrenzen und sichern die Roboterinsel: Die Lichtschranken erkennen jedes Eindringen in den Arbeitsbereich des Roboters und stoppen die Bewegung bei Bedarf, die Zugangstüren ermöglichen einen kontrollierten Zugang für Wartungsarbeiten, und die Verkleidung schließt die Zelle physisch ab, um das Bedienpersonal vor Spritzern und den Bewegungen des Roboters zu schützen.
Jede Lösung wird daher unter Berücksichtigung der zu bearbeitenden Teile, ihrer Geometrie, der Taktzeit, des erwarteten Reinheitsgrades und des verfügbaren Platzes konzipiert. MecanoLav arbeitet mit dem Kunden und dem Systemintegrator zusammen, um die Maschine, die Halterungen, das Reinigungs- und Trocknungsverfahren, die Beladungsart sowie die gesamte Anordnung der Zelle festzulegen.


